大型 ROS 科研机器人产品彩页
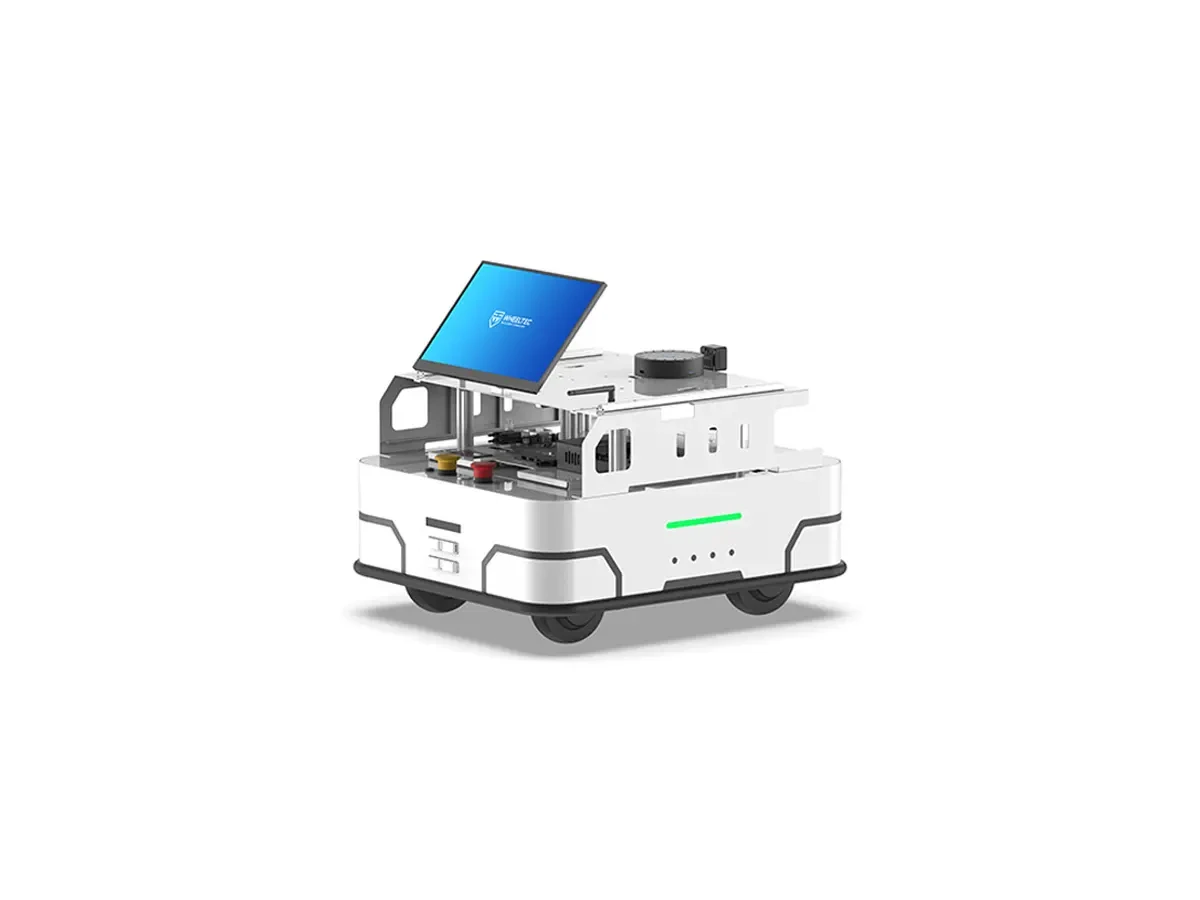
T280 无刷四轮四驱机器人
四轮独立驱动与转向
产品资料页
Product Overview
T280 是面向具身智能 AI 的四轮四转移动底盘,四个车轮各自独立驱动与转向,转向角范围 ±170° 并带机械限位,因此可以完成原地转向与斜行等特殊动作。
驱动采用伺服轮毂电机,转向由无刷伺服电机执行并以绝对值编码器反馈角度,激光雷达可按单线或 32 线多线配置,便于开展建图导航与多模态感知研究。
Key Features
- 四轮独立驱动 + 四轮独立转向,可原地转向、实现零转弯半径
- 伺服轮毂电机配绝对值编码器反馈,转向角 ±170°(带限位)
- 激光雷达可选 M10P 单线与万集 32 线多线,适配具身智能算法
典型应用
- 具身智能与大模型驱动的移动操作研究
- 复杂地形下的全向运动学验证
- 多线激光雷达建图与定位实验
技术参数(12 项)
- 外形尺寸
- 640×542×389.1mm
- 底盘自重
- 50kg
- 轮胎
- 直径 103mm,胎宽 38mm
- 轮距 / 轴距
- 330mm / 428mm
- 最大行驶速度
- 2.0m/s
- 最大爬坡角度
- 20°
- 最大越障高度
- 40mm
- 转向能力
- 转向角 ±170°(带限位),可原地转向
- 驱动电机
- 4× 伺服轮毂电机,额定电压 24V,单电机额定功率 120W
- 转向电机
- 4× 无刷伺服电机,绝对值编码器位置反馈
- LiDAR
- 无 / M10P 单线 / 万集 32 线多线(可选)
- 电池
- 24V 级磷酸铁锂电池组,容量按配置选配