Back Go1 机器狗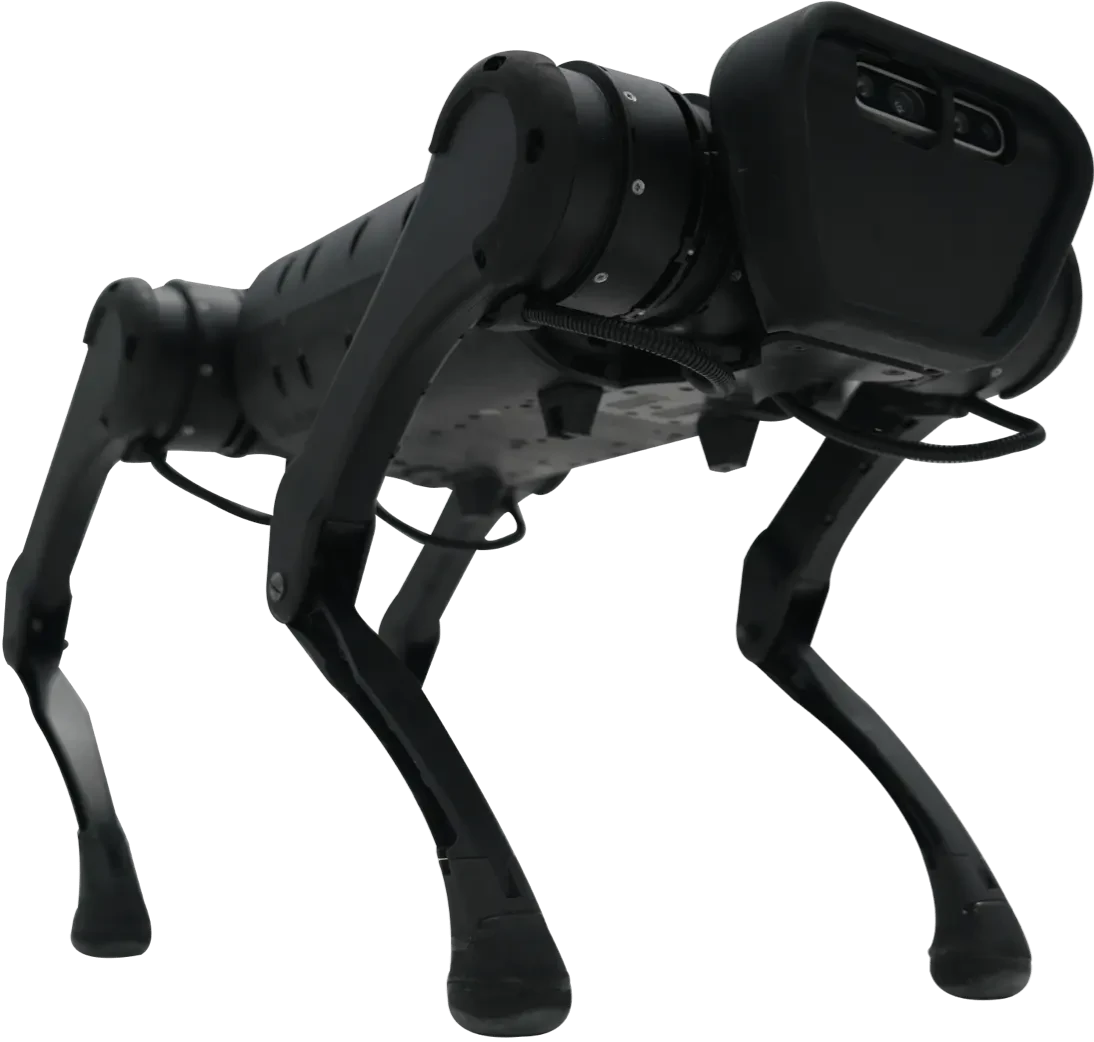
轻量级科研四足机器人
A1 机器狗
宇树 A1 是高集成度中小型四足机器人,采用专利机身结构布局与 12 台高性能伺服电机,最大持续奔跑速度约 3.3m/s,标配智能深度相机与实时高清视频传输,支持人物跟随、动态避障、视觉 SLAM 与二次开发,适合教育与科研场景。
最大约 3.3m/s 奔跑多目智能深度相机12 台高性能伺服电机实时高清视频传输足端力感知Supports Secondary Development
Specifications
Technical Specifications
有效负载
约 5kg
Endurance
1-2.5h
最大持续奔跑速度
约 3.3m/s(11.88km/h)
关节扭矩
33.5N·m(峰值)
关节最大速度
21rad/s
外置接口
HDMI×2 / 以太网×2 / USB×4
标配相机
RealSense 深度相机
足端传感器
4 个足端压力传感器
电池输出
24V 外部电源输入,5V/12V/19V 对外输出
主控
感知主控 + 运动主控双主控
Features
功能特点
多目智能深度相机:主动红外立体深度技术,深度距离 0.3~10 米,1080P 相机分辨率,2 米内误差精度小于 2%
卓越运动性能:最大持续奔跑速度 3.3m/s(11.88km/h),接近成人慢跑速度,可作为跑步伙伴
卓越的稳定性:高级动态平衡算法,遇到撞击、跌落等紧急状况均可迅速找回平衡
专利机身结构及布局设计:高强度轻巧机身结构,维护简单方便,24V 外部电源输入接口,5V、12V、19V 对外输出电源
灵敏的足端触地感知:各足端集成力传感器,实时感知足端接触状态,整合硬件力传感器与电机电流感知
基于视觉的自主跟随与避障:对视觉范围内目标实时跟随,对视角 0.8m 内障碍物进行躲避;选配高精度激光雷达支持地图构建、自主定位、导航规划与动态避障
Applications
Application Scenarios
Education & Research
Algorithm Verification
智能巡检
互动表演
安防巡逻
采购意向
留下需求与联系方式,销售顾问会与您确认价格、库存与交付方案。产品价格以询价为准。