行业级应用四足机器人
AlienGo 机器狗
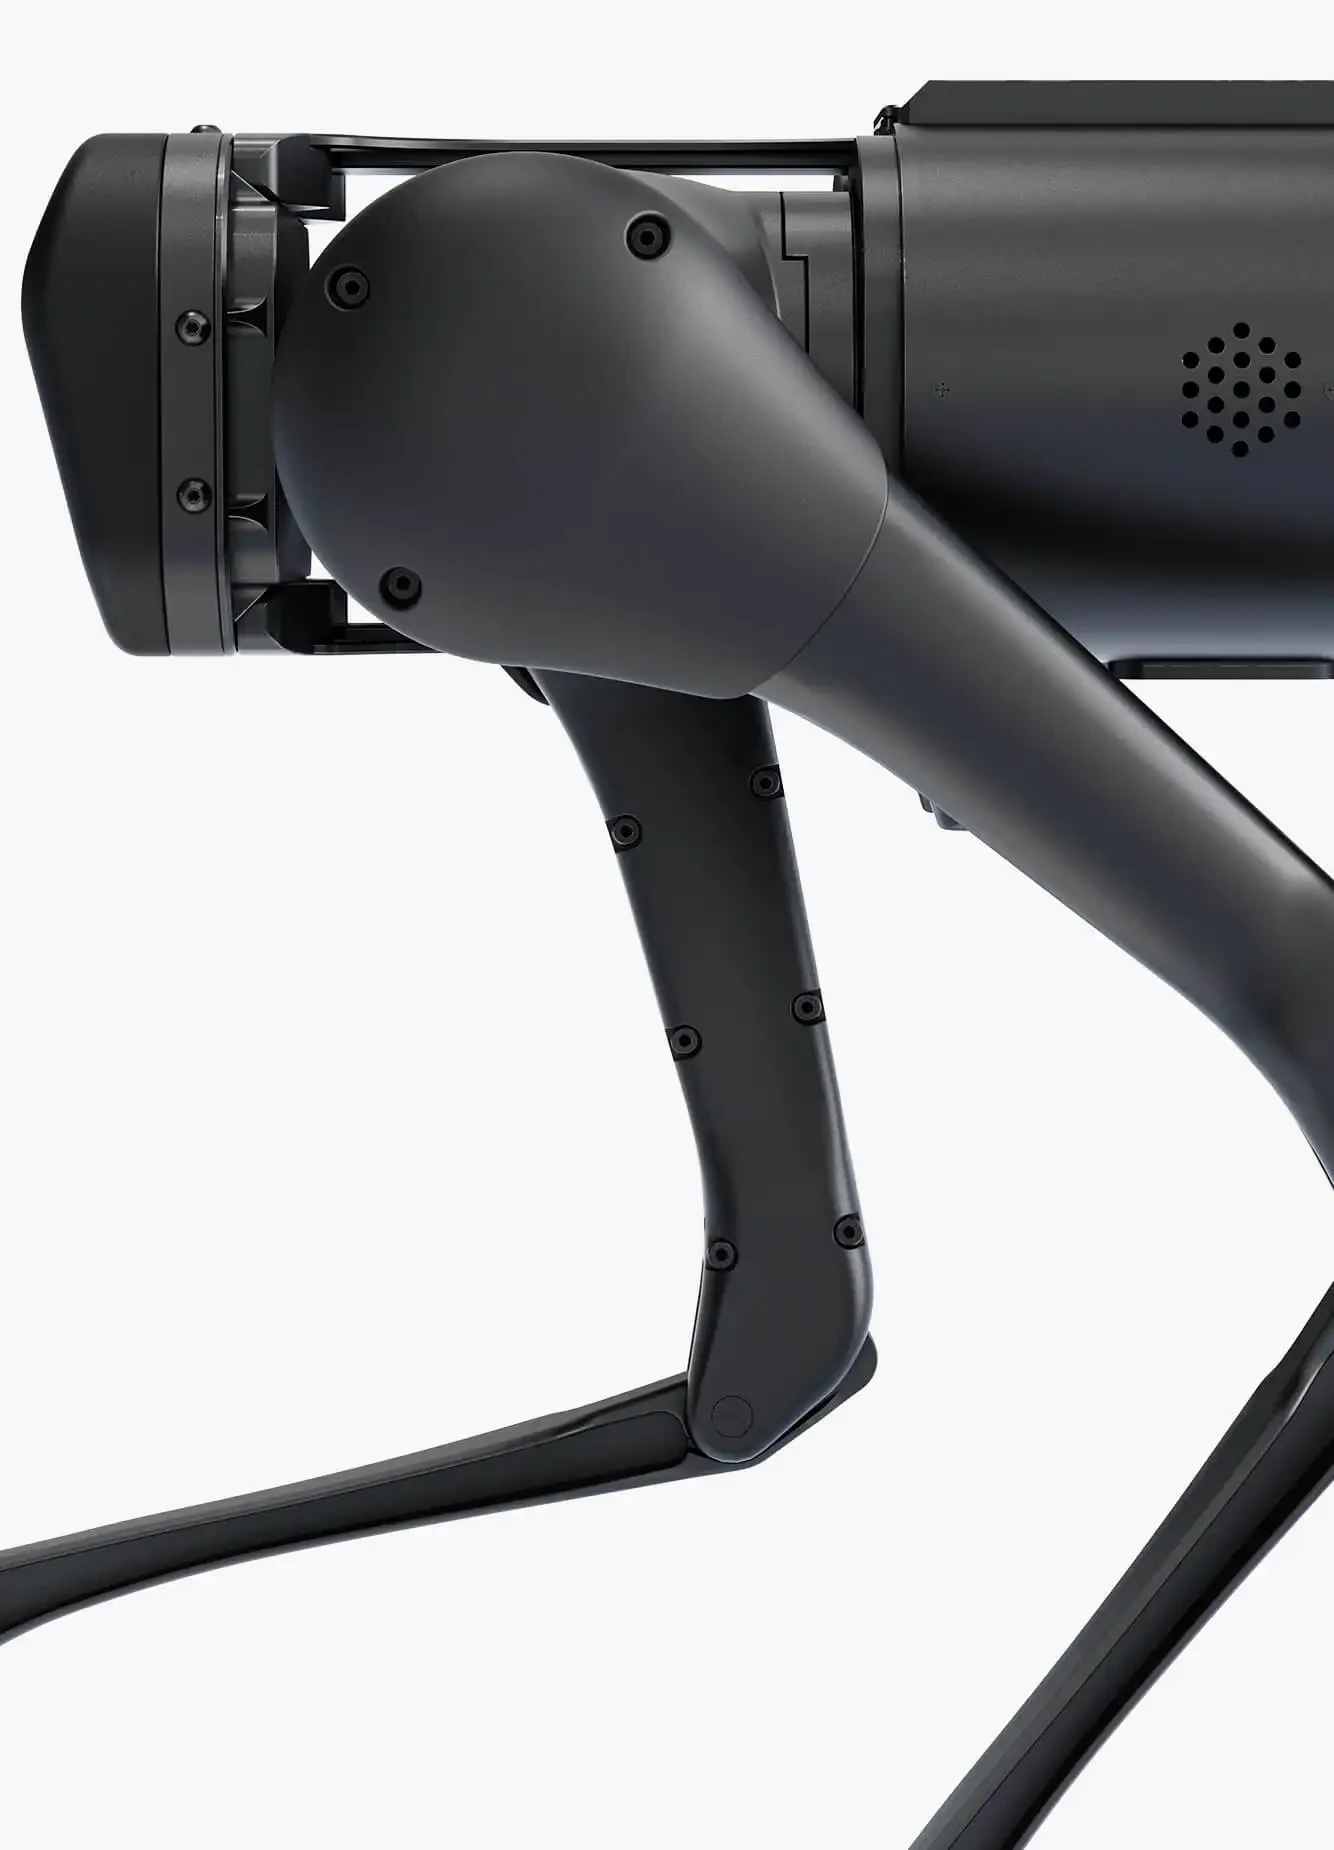
宇树 AlienGo 是面向行业应用的专业级四足机器人,搭载多目深度感知视觉系统与 12 台高性能伺服电机,最大行走速度超过 1.5m/s,续航 2.5-4.6 小时,负载能力 13kg;支持力控技术对关节复合控制,可在崎岖石子路、草地路面稳定运行。
Specifications
Technical Specifications
整机重量(不带电池)
21.5kg ±1kg
长宽高(站立)
0.65*0.31*0.6m
长宽高(折叠运输)
0.60*0.31*0.15m
Payload Capacity
13kg
最大行走速度
>1.5m/s
爬坡角度
≤25°
Endurance
2.5-4.6h
Battery Capacity
12600mAh
整机自由度(电机数)
12
感知功能
深度相机(2组)、视觉里程计相机(1组)、激光雷达(选配)
外置接口
以太网口x2、USB3.0x2、USB2.0x1、485串口x1
足端力传感器数量
4
运动控制
Ubuntu
环境感知
Ubuntu-ROS
机身输出电源
5V、12V、19V、BAT(24V~30V)
Features
功能特点
多目深度感知视觉系统:深度相机 2 组(全局快门和宽视野,最小感测深度约 0.11m,1280x720 深度分辨率),视觉里程计相机 1 组(V-SLAM 闭环偏移小于 1%,延迟不到 6 毫秒)
优秀的运动性能:12 台高性能伺服电机,可实现快跑、后退跑、左右侧移、原地转弯、匍匐前行、侧滚翻、跳跃、越障、避障、倒地后原地爬起等运动形态
良好的稳定性:即使有外力干扰,也可快速调整姿态,达到稳定运行状态
良好的开放性:软件控制接口(高层与底层)支持 C/C++、ROS 等,允许读取各类传感器数据、控制单个电机或单条腿运动
力控技术对关节复合控制:能实现 3 轴姿态与位置全控,具有极强的多地形适应性,可于崎岖石子路、草地路面稳定运行
丰富的外置接口:开发者版本带有板载 PC 并开放相应接口,可搭载视觉相机、激光雷达、机械臂、GPS 系统等模块
Applications
Application Scenarios
行业安防
巡检探索
Education & Research
复杂地形运输
算法开发
采购意向
留下需求与联系方式,销售顾问会与您确认价格、库存与交付方案。产品价格以询价为准。