Back 机械臂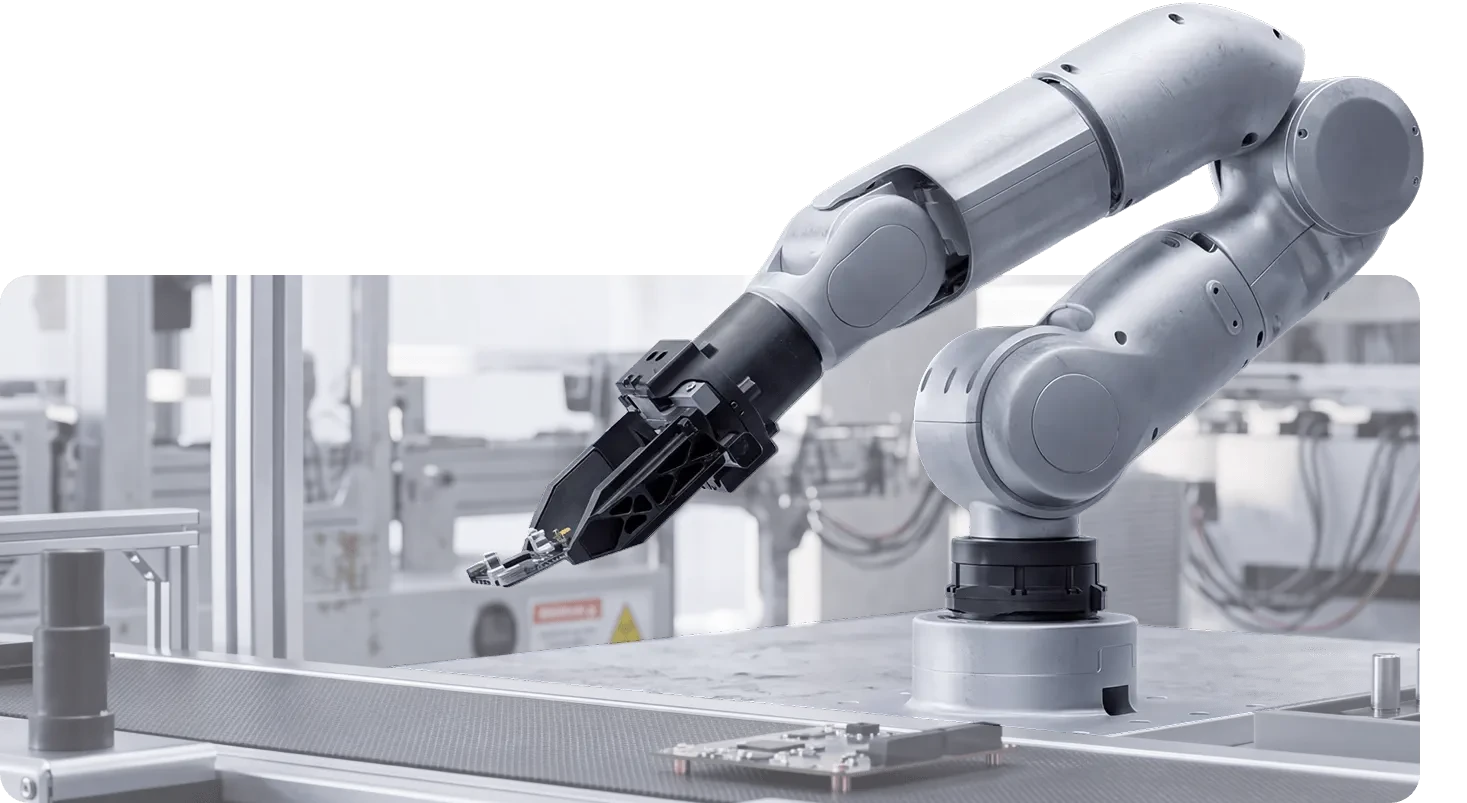
仿生 7 轴灵巧机械臂
R1-7a 机械臂
宇树 R1-7a 是仿生 7 轴灵巧机械臂,自重仅 5.5kg、负载 2kg、最大臂展 650mm(带灵巧手);七轴联动柔性灵活,机身采用金属+高强度工程塑料复合结构,支持位置+力控与碰撞检测,适配科研教育与双臂协同作业。
7 轴仿生关节自重仅 5.5kg负载 2kg臂展 650mm力反馈与碰撞检测支持双臂协同
Specifications
Technical Specifications
Degrees of Freedom
7 轴
Payload
2 kg
最大臂展
650mm(带灵巧手)
自重
5.5kg
电源需求
24V-60V
Interface
XT30 + CAN485
用户控制系统
Ubuntu
力反馈和碰撞检测
有
控制接口
位置 + 力控
最大速度
>180°/s
Features
功能特点
高精度七轴仿生关节:七轴联动・柔性灵活,狭小空间内也能灵活迂回作业,兼顾运动柔性与重复定位精度
高刚度一体化机身:金属 + 高强度工程塑料复合机身,兼顾整机轻量化与结构刚性,保障长时间作业稳定性
紧凑轻量化:桌面级轻量,自重仅 5.5kg,即放即用
开放性的程序接口和拓展接口:陆续开源机械臂控制程序及控制接口,机械臂末端可快速换装不同执行器
实验室教学好帮手:适配各类科研教育场景
双臂协同・高效作业:双机械臂协同配合,实现物料分拣装配,并可完成智能交互本体运维与服务模拟任务
Applications
Application Scenarios
Research & Education
双臂协同装配
物料分拣
服务机器人模拟
本体运维
采购意向
留下需求与联系方式,销售顾问会与您确认价格、库存与交付方案。产品价格以询价为准。